從真實產線定義工業具身智慧
TL;DR:群青智能共同創辦人暨 CEO 吳哲明博士在 AICon 分享,工業具身智慧的關鍵不在於讓機器人「看起來聰明」,而在於讓它能在真實產線持續創造可量化的價值。以焊接為切入點,團隊主張用視覺感知、工藝理解、現場部署與資料閉環,將傳統依賴規則與人工編程的自動化,推向可持續學習的物理 AI 系統。
為何從工業現場出發?
講者將團隊定位為面向整體工業流程、先解決單一關鍵環節的創業團隊。這種策略不是縮小野心,而是先在任務邊界清楚、效益可驗證的場景中建立能力,再逐步擴張。團隊曾從實驗室研究走向企業與產線,因而更重視商業現實:技術必須進得了工廠,也必須算得出帳。
「你機器人能不能算出 ROI?」
— 吳哲明博士
所謂 ROI,不只是設備售價是否低廉,而是把整體使用成本一起納入:若機器人昂貴、速度沒有優勢,且仍需要焊工全程照看,就難以形成經濟效益;反過來,若它比人更快、更省,且人員只需每天投入有限時間監看與維護,導入才有意義。這也說明工業機器人不是展示品,而是要能承擔生產價值的工作單元。
工業具身智慧ROI任務邊界產線落地單點突破
焊接:高難度卻邊界清楚的第一站
相較於家庭等開放環境,工業現場雖然有粉塵、強光、高精度與嚴格工藝要求等挑戰,但任務範圍相對收斂。講者因此選擇焊接作為切入點:它足夠困難,卻有明確的工件、工序與品質要求;一旦做透,能力可望延伸至切割、拼裝、組裝與其他製造環節。
- 焊接現場具備惡劣環境與高精度需求,不能只套用一般視覺或自動化方案。
- 焊接工藝需要長期經驗;模型若不了解工件結構與焊縫條件,難以穩定執行。
- 多品種、小批量與來料變異,使預先編好固定程式的機器人難以涵蓋所有情況。
- 焊接也涉及人員安全與職能缺口,因此兼具商業需求與改善工作的意義。
「工業現場相對收斂,所以由我們選擇了焊接。」
— 吳哲明博士
這場分享始終將焊接放在核心位置。原因在於,焊接恰好濃縮了工業具身智慧最棘手的問題:非結構化工件、工藝差異、品質要求、現場安全,以及設備導入後是否真能減少人工依賴。它像是物理 AI 的壓力測試場,系統必須同時看懂、判斷、執行並承擔結果。
焊接自動化多品種小批量工藝理解安全品質
從預編程自動化,走向可學習系統
傳統自動化擅長處理重複、固定的工作:工程師可先花時間編程,讓機器人反覆執行同一套動作。然而當產品型號、工件位置或加工條件頻繁變動,規則會越疊越多,彼此衝突,系統也愈來愈難維護。講者認為,工業解決方案需要轉為能持續感知、學習與調整的系統。
物理世界的技能不能只靠閱讀文件、觀看圖片或在純模擬中推導。系統必須進入生產現場,面對真正的工件與變化,才能累積可用經驗。這正是具身智慧與純數位模型的差別:前者必須把感知與行動連成一個閉環,如同學習騎車,知道平衡原理不等於能在路面上穩定前進。
- 自主感知:辨識工件結構、特徵與位置。
- 任務與程式生成:根據所見工況產生相應的機器人動作。
- 執行與品質關注:讓機器人完成工藝任務,並處理關鍵細節。
- 閉環學習:從部署與運作回饋中持續提升能力與客戶價值。
感知、工藝與可靠性:物理 AI 的三道門檻
在技術架構上,講者以工業機械手搭配末端 3D 相機為例,透過三維點雲擷取工件與周邊環境,讓機器人取得進入物理世界所需的視覺感知。設備本體雖已成熟,但能否在現場長時間工作,仍取決於感知精度、抗干擾能力,以及對焊縫與工件結構的理解。
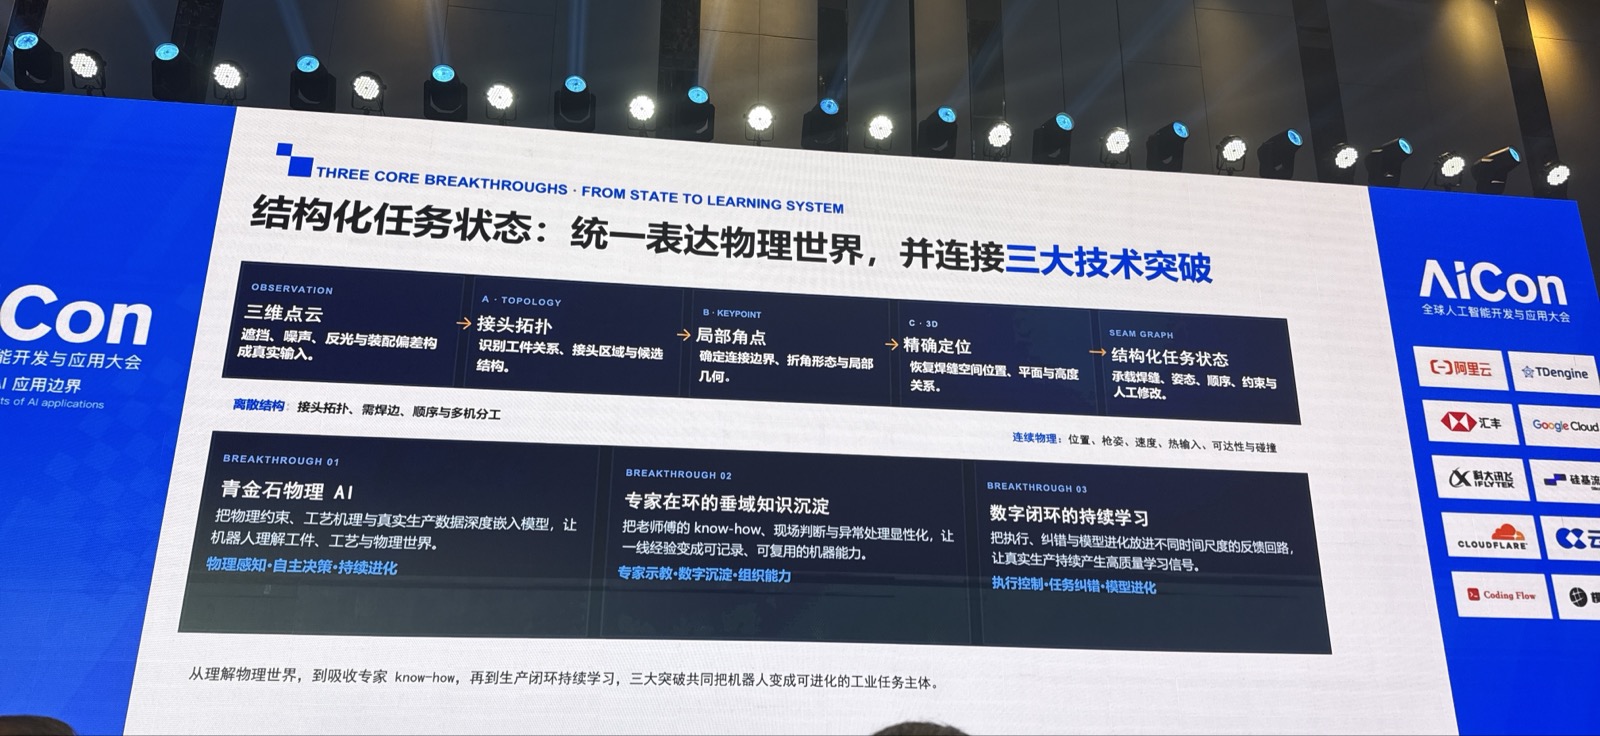
講者將其物理 AI 系統稱為「青金石」,核心不是以通用大模型直接取代現場知識,而是在通用能力的基礎上,加入對物理世界、工藝流程與特定任務的理解,形成垂直領域模型。理由很直接:工藝之間差異很大,不能期待一套未經場景訓練的模型,立刻熟練處理所有製造任務。
「我們是在一個通用大模型基礎上,利用我們對物理世界的理解。」
— 吳哲明博士
3D 相機三維點雲自主感知垂直領域模型物理 AI
資料閉環不是蒐集愈多愈好
要讓模型改善,資料是關鍵;但講者特別指出,重點不只在資料數量,還包括品質與覆蓋率。系統必須在客戶現場理解完整脈絡,並先建立資料治理與資料管線,才能把工件、工藝、異常與操作結果轉為可訓練、可評估的資產。
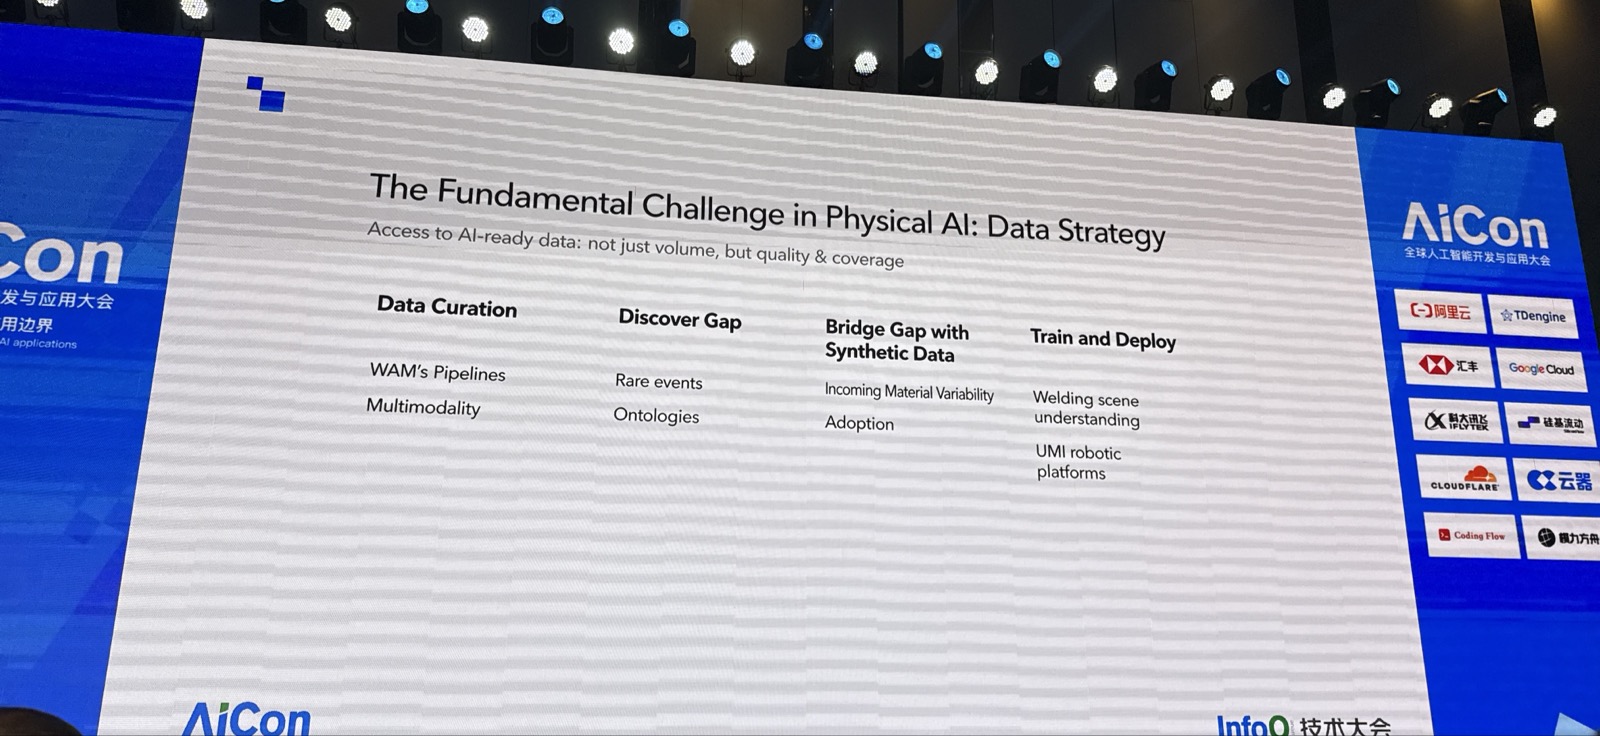
但工業 AI 的學習有一個根本矛盾:模型需要從錯誤中學習,工廠卻不能輕易容許錯誤。安全、品質與生產穩定性是現場的基本門檻;一旦設備造成傷害或重大損失,後續合作可能直接中斷。因此,與客戶共建不是單純取得資料,而是共同設計一個既能讓系統迭代、又不犧牲產線底線的驗證機制。
「安全、質量、穩定。」
— 吳哲明博士
來料偏差:最能檢驗智能的現場案例
講者以拼焊結構件為例說明,前段切割若不精準,零件組裝後的間隙便會改變。固定程式不知道眼前間隙已變大或變小,可能在小間隙處過度堆焊,也可能在大間隙處造成熔池下墜甚至焊穿。熟練焊工則會依現場狀況調整焊接方式、姿態或參數。
這正是工業具身智慧的價值所在:不是讓機器人機械式重複既定軌跡,而是理解物理限制後作出合適判斷。若每次偏差都得由人員全程陪同處理,企業等於同時養了一名焊工與一台機器人,ROI 便難以成立。
「你既要懂物理世界的規矩,也要用這種好的技能方式去判斷。」
— 吳哲明博士
重點回顧:把專家能力變成可部署的系統
- 工業具身智慧應以產線價值與 ROI 驗證,而非只以模型能力或展示效果衡量。
- 焊接是高難度、強需求且任務邊界相對明確的切入場景,可作為能力擴張的基礎。
- 從固定規則轉向感知、決策、執行與回饋的閉環,是處理多樣工件與現場變化的核心。
- 垂直領域模型需要工藝知識、現場資料與客戶共建,不能只依賴通用模型。
- 資料迭代必須服從安全、品質與穩定性;能在這些約束下學習,才是可被產業接受的 AI。
- 最終目標是降低對少數專家與複雜編程的依賴,讓更多產線能更快部署並操作機器人。
資料品質資料覆蓋率人機協作專家知識持續迭代